 01 · SPÓJRZ W DÓŁ
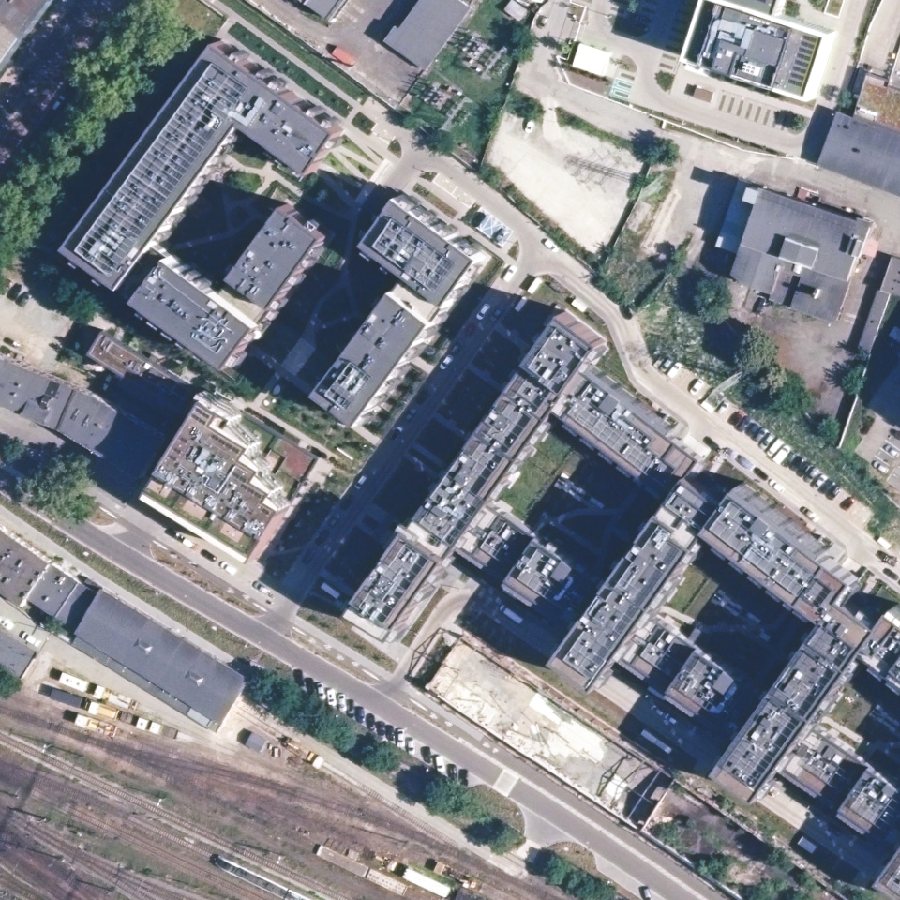
Kamera widzi wycinek terenu.
Kamera skierowana w dół rejestruje 240 m terenu. Kompas i wysokościomierz poziomują obraz i skalują go do mapy.
Nawigacja przy zakłóconym GNSS · Polska technologia
Orteris pozwala małemu dronowi ustalić własną pozycję, porównując obraz z kamery skierowanej w dół z ortofotomapą zapisaną na pokładzie. Bez satelitów, bez GPU, bez sieci neuronowych.
Symulowane loty na prawdziwych zdjęciach lotniczych · XI 2026
mediana błędu w 4-minutowych lotach przy GPS sfałszowanym o 400 m.
na jedno ustalenie pozycji w C++, jeden wątek 2-rdzeniowego procesora w chmurze. Test na Raspberry Pi 5 w tym miesiącu.
radia wystarczy, by trzy drony w szyku utrzymały błąd około 6 m.
Wyłącznie symulacja: klatki kamery wycinamy z ortofotomapy z innej daty (NAIP 2021/2025, GUGiK 2021/2025). Jeszcze nie pokazaliśmy prawdziwego lotu, prawdziwej kamery, nocy ani śniegu. Każda liczba na tej stronie pochodzi ze skryptów w naszym repozytorium i jest publikowana razem z logiem.
Stacja Instytutu Łączności w Gdańsku zarejestrowała zakłócenia we wszystkich pasmach GNSS w około 70% dni w maju i czerwcu 2026 r. Drony nad Pomorzem tracą pozycję. Co gorsza, dron, który ufa sfałszowanemu sygnałowi, z pełnym przekonaniem leci w złe miejsce.
Orteris nie słucha nieba. Patrzy na ziemię.
Podobnie jak dopasowanie terenu, które prowadzi pociski manewrujące, tylko z kamerą zamiast wysokościomierza radarowego i w skali drona.
01 · SPÓJRZ W DÓŁ
Kamera skierowana w dół rejestruje 240 m terenu. Kompas i wysokościomierz poziomują obraz i skalują go do mapy.
 02 · ZOSTAW KONTURY
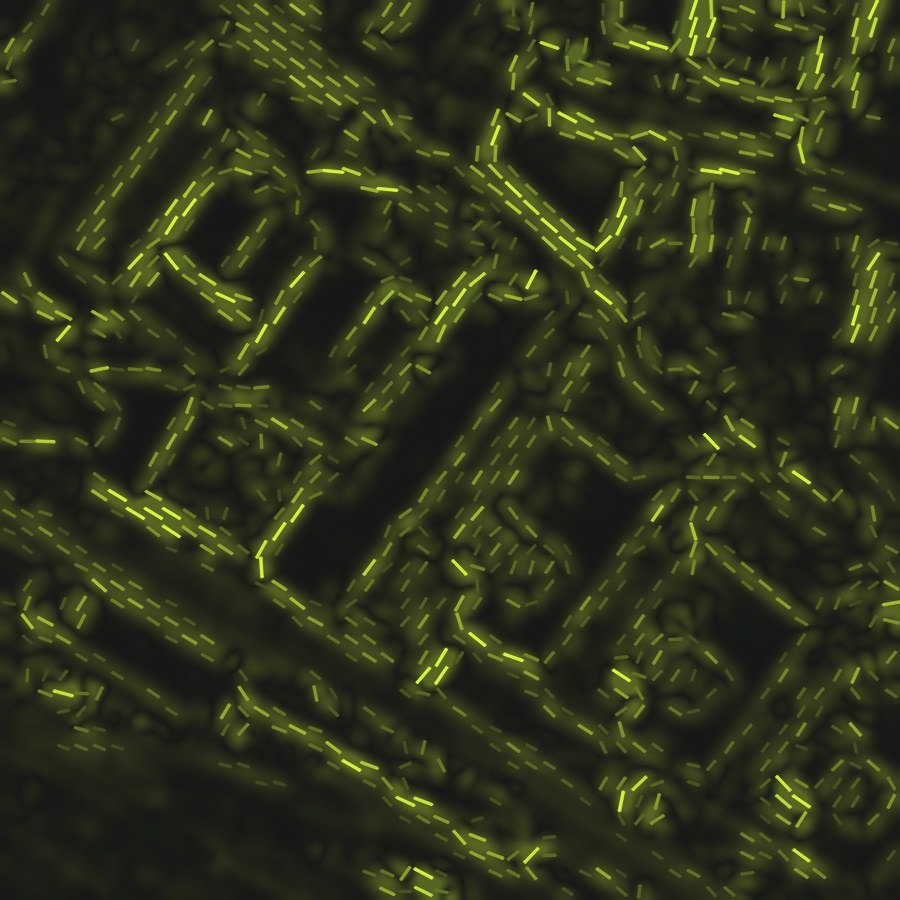
Pory roku, cienie i farba przemijają; ściany, drogi i tory zostają. Klatka zamienia się w pole kierunków konturów.
 03 · ZNAJDŹ NA MAPIE
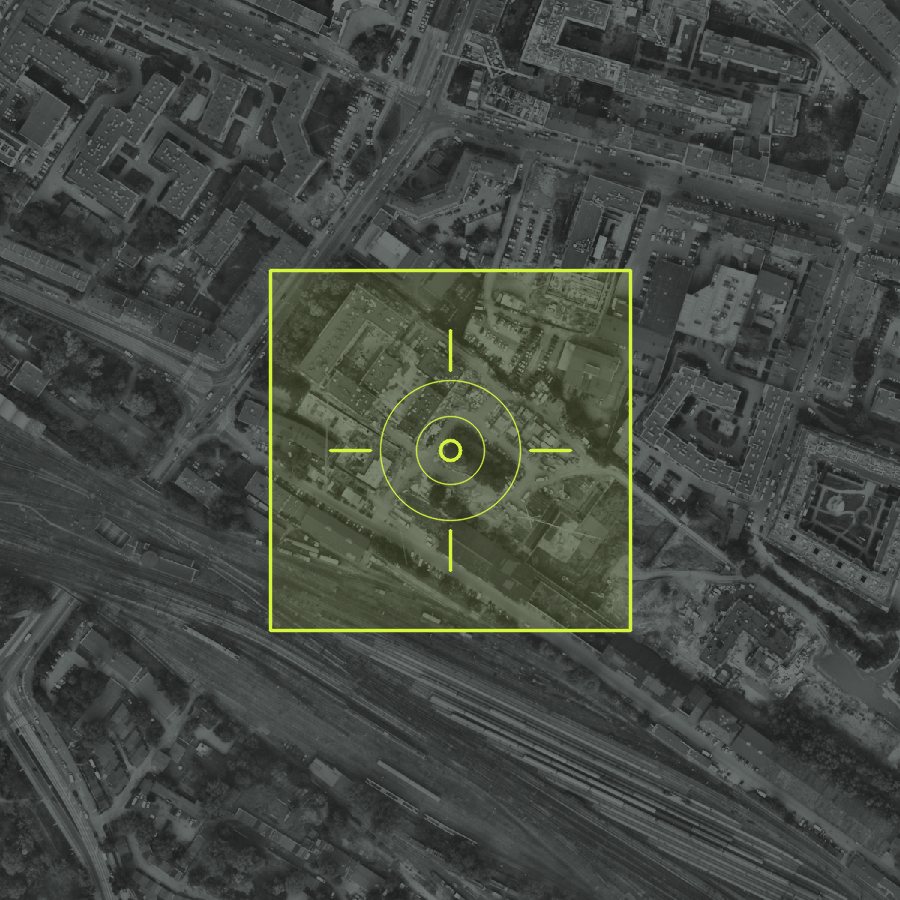
Pole jest korelowane z ortofotomapą na pokładzie. Gdy dron się zgubi, haszowanie trójkątów odnajduje go od zera.
Klatki wycięte ze zdjęć z 2025 r. odnaleźliśmy na mapie z 2021 r.: 82% trafień, mediana błędu 1,6 m, mimo czterech lat budowy.
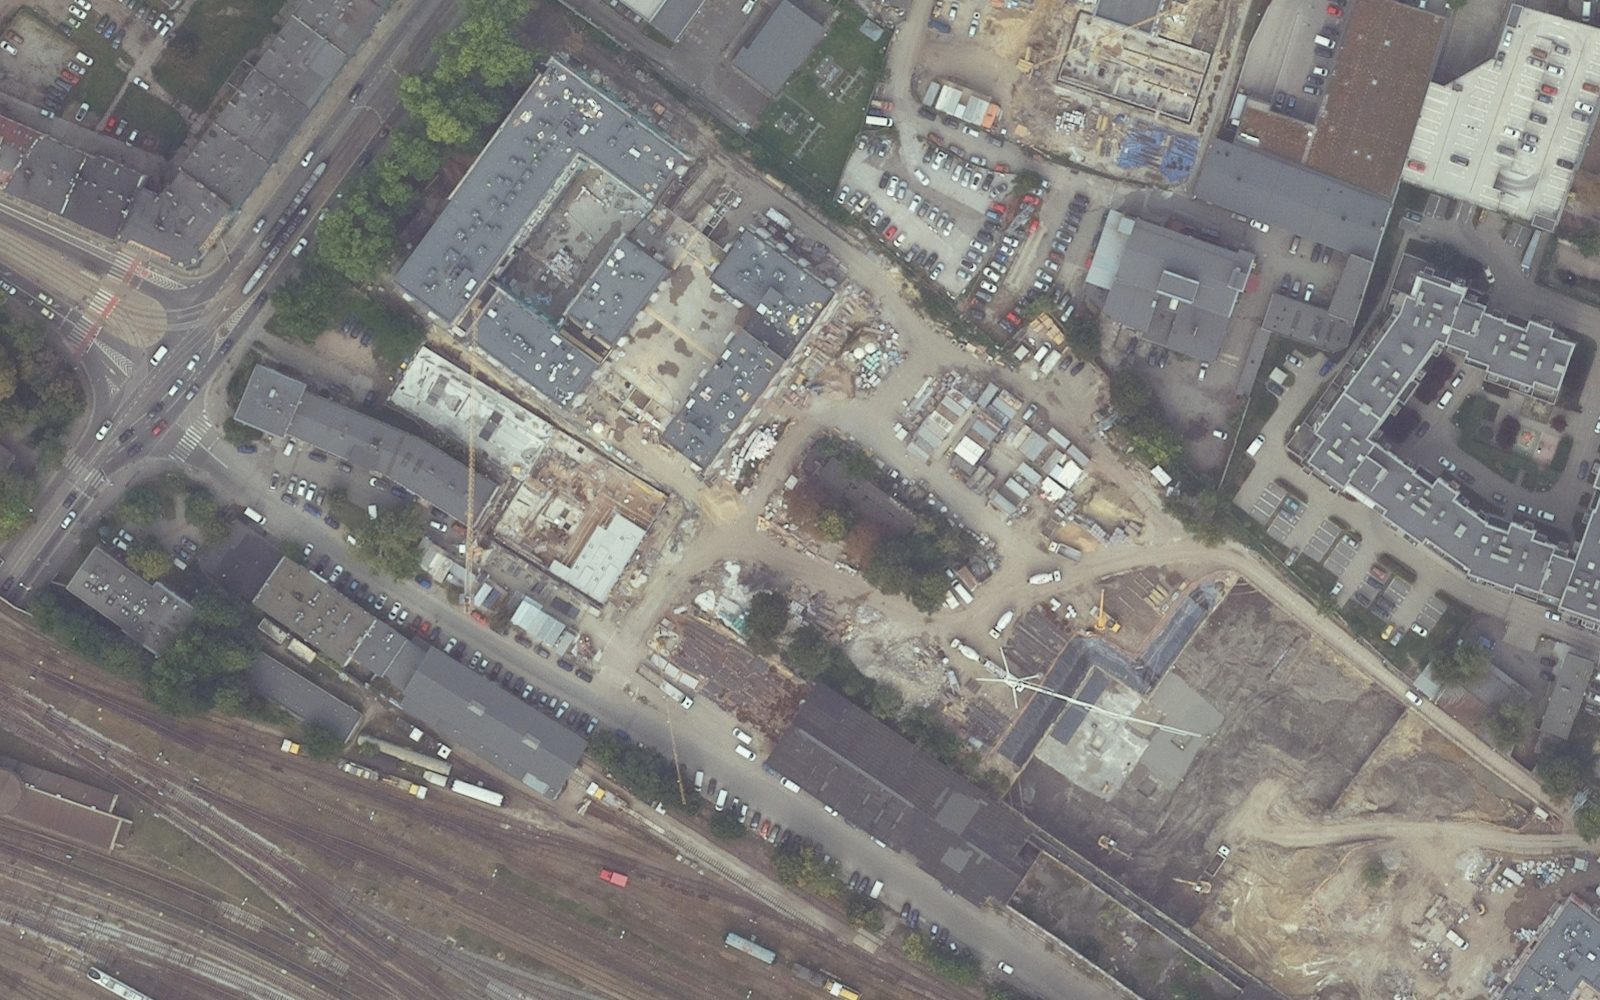
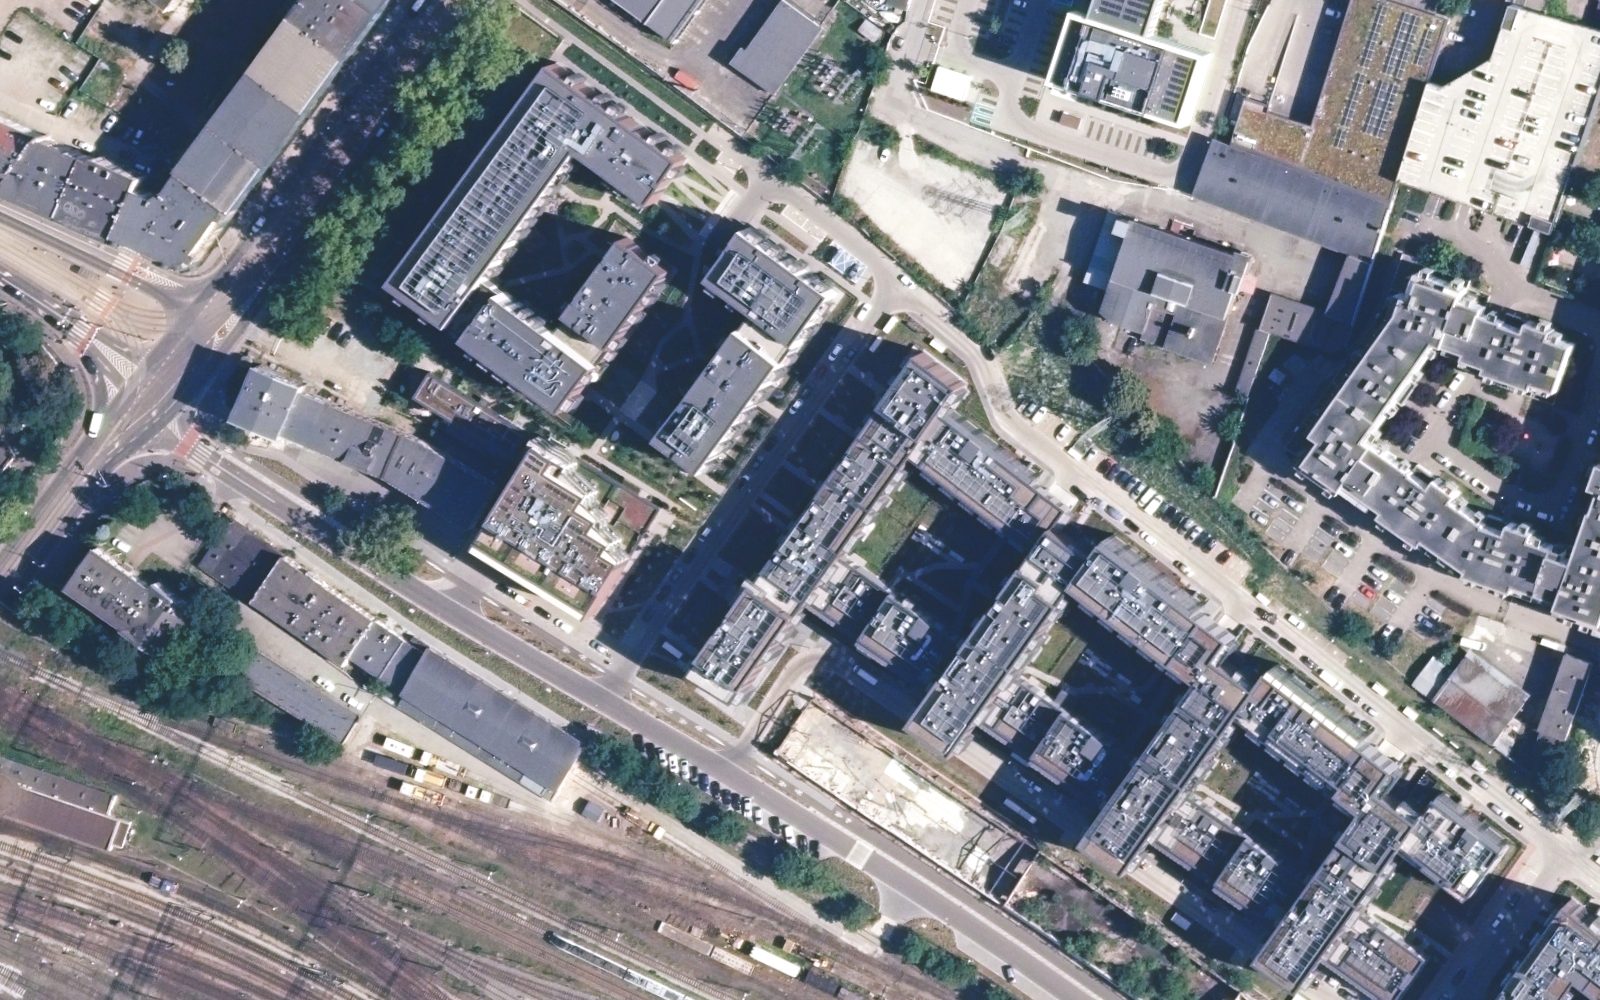 MAPA · IX 2021
KAMERA · VI 2025
Tylko dron prowadzący potrzebuje pozycji z mapy. Udostępnia ją w 41-bajtowych meldunkach przez radio mesh, a pozostałe drony łączą je z własną nawigacją zliczeniową. Mogą też wysłać skompresowane cechy obrazu, by prowadzący je zlokalizował.
Mediana błędu dronów podążających, szyk trzech dronów, symulowane loty 150 s przy 15 m/s.
Drony rozpoznawcze i patrolowe na wschodniej flance zachowują pozycję bez GNSS.
Służby ratunkowe na Wybrzeżu latają tam, gdzie zakłócenia są już codziennością.
Loty inspekcyjne po stałych trasach, gdzie mapa jest znana, a teren ma wyraźne kontury.
Symulacje na prawdziwych zdjęciach; port C++ zgodny ze wzorcem w 240 z 240 klatek testowych.
Benchmark na Raspberry Pi 5; publiczne zbiory lotów UAV. Bramka: opublikowany benchmark.
Demo fałszowania GPS w ArduPilot, potem własny lot nad Polską z referencyjnym zapisem GNSS.
Program IDA (PFR–MON), list intencyjny od polskiego integratora, runda pre-seed.
Polskim komponentem nawigacji wizyjnej, który pozwala małemu dronowi ustalić pozycję, gdy GNSS jest zagłuszany lub fałszowany, przez porównanie obrazu z kamery skierowanej w dół z ortofotomapą na pokładzie.
Nie. Używa klasycznego, deterministycznego widzenia komputerowego: korelacji konturów przy każdym ustaleniu pozycji i haszowania trójkątów, gdy dron się zgubi. Te same dane zawsze dają ten sam wynik, co ułatwia testy i certyfikację.
Jeszcze nie. Wszystkie dotychczasowe wyniki to symulacje na prawdziwych zdjęciach lotniczych. Pierwszy lot nad Polską z referencyjnym zapisem GNSS jest w naszym planie na 90 dni.
W Polsce krajowej ortofotomapy GUGiK 25 cm, zmniejszonej na pokładzie do około 1,2 m na piksel. Poza Polską dowolnej ortofotomapy o podobnej jakości.
Udostępniamy demo na żywo, pełną stronę wyników i kod stojący za każdą liczbą.